吊顶电动伸缩摄像头支架
藏在吊顶里的电动伸缩摄像头支架,PETG 3D 打印 + ≥10KG 舵机 + 米家生态电路板;按摄像头高度分 119/127mm 两版,兼容小米摄像头 3/4,结构件、PCB 与固件全开源。

一、项目简介
很多家庭/店铺想装摄像头,又不希望它平时「杵」在天花板上影响美观。 这个项目把摄像头做成吊顶内嵌、电动伸缩的形式:
- 平时:摄像头收在吊顶内,外面只留一块平整的盖板。
- 需要时:通过米家 App / 场景联动,舵机驱动齿轮摆臂把摄像头缓缓伸出到拍摄角度,用完自动收回。
- 全开源:3D 结构件(STL)、电路板(立创EDA 工程)、固件(源码 + 浏览器内烧录)全部公开,可自行复刻、二次创作。
适合:智能家居爱好者、想把摄像头「隐藏式」安装的用户。
二、版本怎么选(重要)
支架分两个版本,用来兼容不同型号(高度不同)的小米摄像头。齿轮组和 PCB 盖子两个版本通用。

| 版本 | 兼容摄像头 | 摄像头高度 | 主体高度 | 需要打印的主体 STL |
|---|---|---|---|---|
| 119mm 版 | 小米摄像头 3 / 小米摄像头 4(标准版) | 119 mm | 170 mm | 主体(119mm) |
| 127mm 版 | 小米摄像头 4(AI 版 / 变焦版) | 127 mm | 178 mm | 主体(127mm) |
选型口诀:摄像头 3 / 4 标准版 → 119mm 版;摄像头 4 AI 版 / 变焦版 → 127mm 版。 版本号里的 119 / 127 mm 指的是摄像头高度,不是支架高度;对应支架主体高度分别为 170 mm 与 178 mm。
安装方式:支架主体整体位于吊顶内(吊顶完成面上方),主体下平面与吊顶完成面齐平,外面看不到多余结构。吊顶需要开一个直径 100 mm 的圆形开孔,靠四片射灯弹簧片把支架弹卡固定。
尺寸均为手工测量,可能存在误差,请以实物与 STL 为准。
两个版本除主体外,齿轮组、PCB 盖子、电路板、舵机、螺丝、弹簧片完全一致。
三、物料清单(BOM)
1)3D 打印件
全部采用 PETG 材料打印。共 4 类零件,其中主体按版本二选一。
| 零件 | 数量 | 材料 | 裙边(Brim) | 支撑 | 说明 |
|---|---|---|---|---|---|
| 主体(119mm 或 127mm) | 1 | PETG | 不加 | 不加 | ⚠️ 主体一定不要加裙边和支撑,否则影响外观与配合 |
| 齿轮组 | 1 套 | PETG | 加 | 普通支撑 | 两版通用,含顶部/底部齿轮与摆臂 |
| PCB 盖子 | 1 | PETG | 不加 | 普通支撑 | 两版通用 |
打印参数建议:层高 0.2mm、壁厚 ≥3 圈、填充 15%~25%、喷嘴 230~245℃、热床 75~85℃。 主体因不加支撑,打印前请确认摆放方向能让悬空处自然成型。
2)螺丝 / 紧固件
| 名称 | 规格 | 数量 | 用途 |
|---|---|---|---|
| 舵机固定螺丝 | M3×9mm | 4 | 把舵机固定到顶盖 |
| 舵机连接法兰螺丝 | M1.7×4mm | 4 | 舵机自带法兰与摆臂 1 连接 |
| 顶部齿轮固定螺丝 | M3×14mm | 1 | 固定顶部齿轮 |
| 摆臂连接螺丝 | M3×9mm | 1 | 摆臂之间连接 |
| 摆臂连接螺丝 | M3×11mm | 1 | 摆臂之间连接 |
| 底部齿轮固定螺丝 | M3×14mm | 2 | 固定底部齿轮 |
| PCB 盖子紧固螺丝 | M3×25mm 自攻 | 按盖孔位 | 紧固 PCB 盖子 |
| 顶盖紧固螺丝 | M3×10mm 自攻 | 按盖孔位 | 紧固顶盖 |
| 弹簧片固定螺丝 | M4×6mm 自攻 | 4 | 固定四个射灯弹簧片 |
| M3 防松螺母 | M3 | 9 | 所有 M3 螺丝配合防松 |
3)电子件与其他材料
| 名称 | 规格 | 数量 | 备注 |
|---|---|---|---|
| 舵机 | ≥10KG·cm 金属齿舵机 | 1 | 扭矩不足会导致伸缩卡顿,务必 ≥10KG |
| 控制电路板 | 本项目开源 PCB(含米家 BLE 模组) | 1 | 见嘉立创开源平台工程 |
| 射灯弹簧片 | 常见射灯固定弹簧片 | 4 | 用于把支架弹卡在吊顶开孔上 |
| Type-C 数据线 | 能传数据(非纯充电线) | 1 | 固件下载与供电 |
4)源文件与打印说明
结构件已上传 拓竹 MakerWorld、电路板工程开源在 嘉立创开源硬件平台(立创EDA),均可从页面右侧「开源源文件」按钮直达下载 / 打样贴片。
- 打印 4 类零件(主体按版本二选一),材料统一 PETG。
- 主体:不加裙边、不加支撑;齿轮组:加裙边 + 普通支撑;PCB 盖子:不加裙边 + 普通支撑。
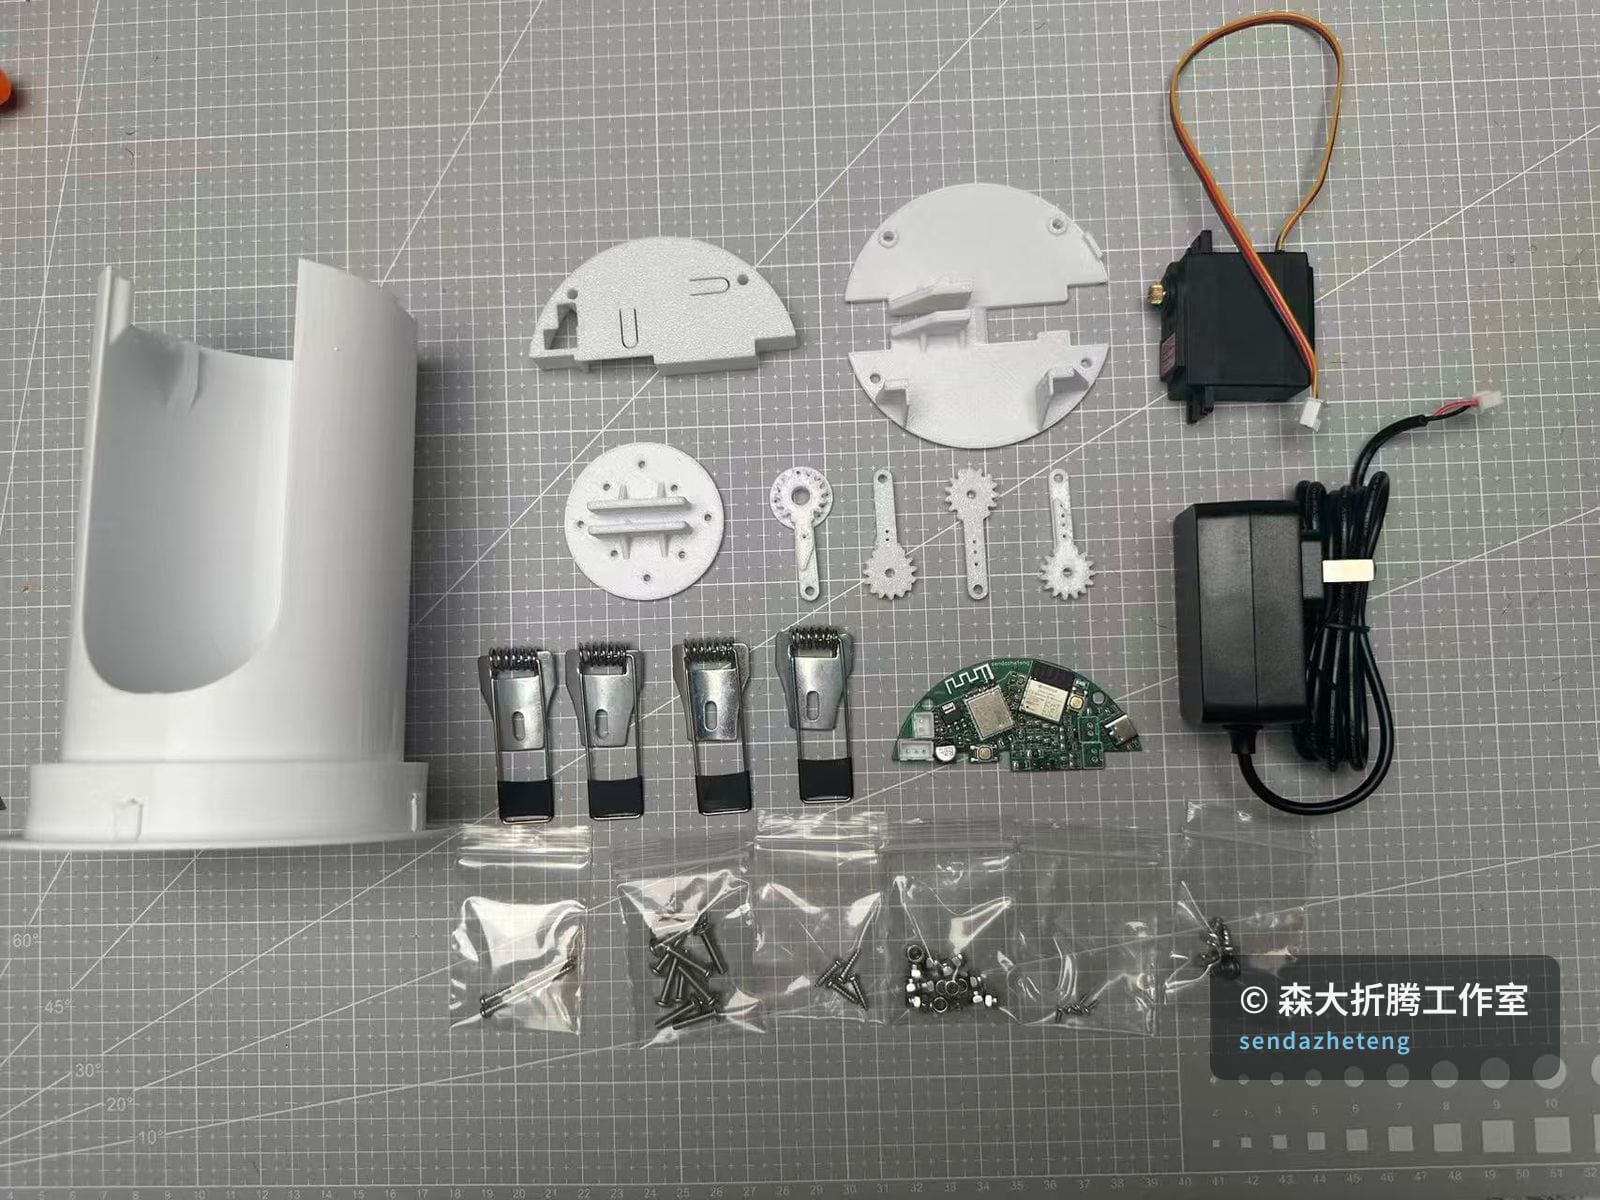
零件 3D 模型(可交互)
交互式 PCB 预览


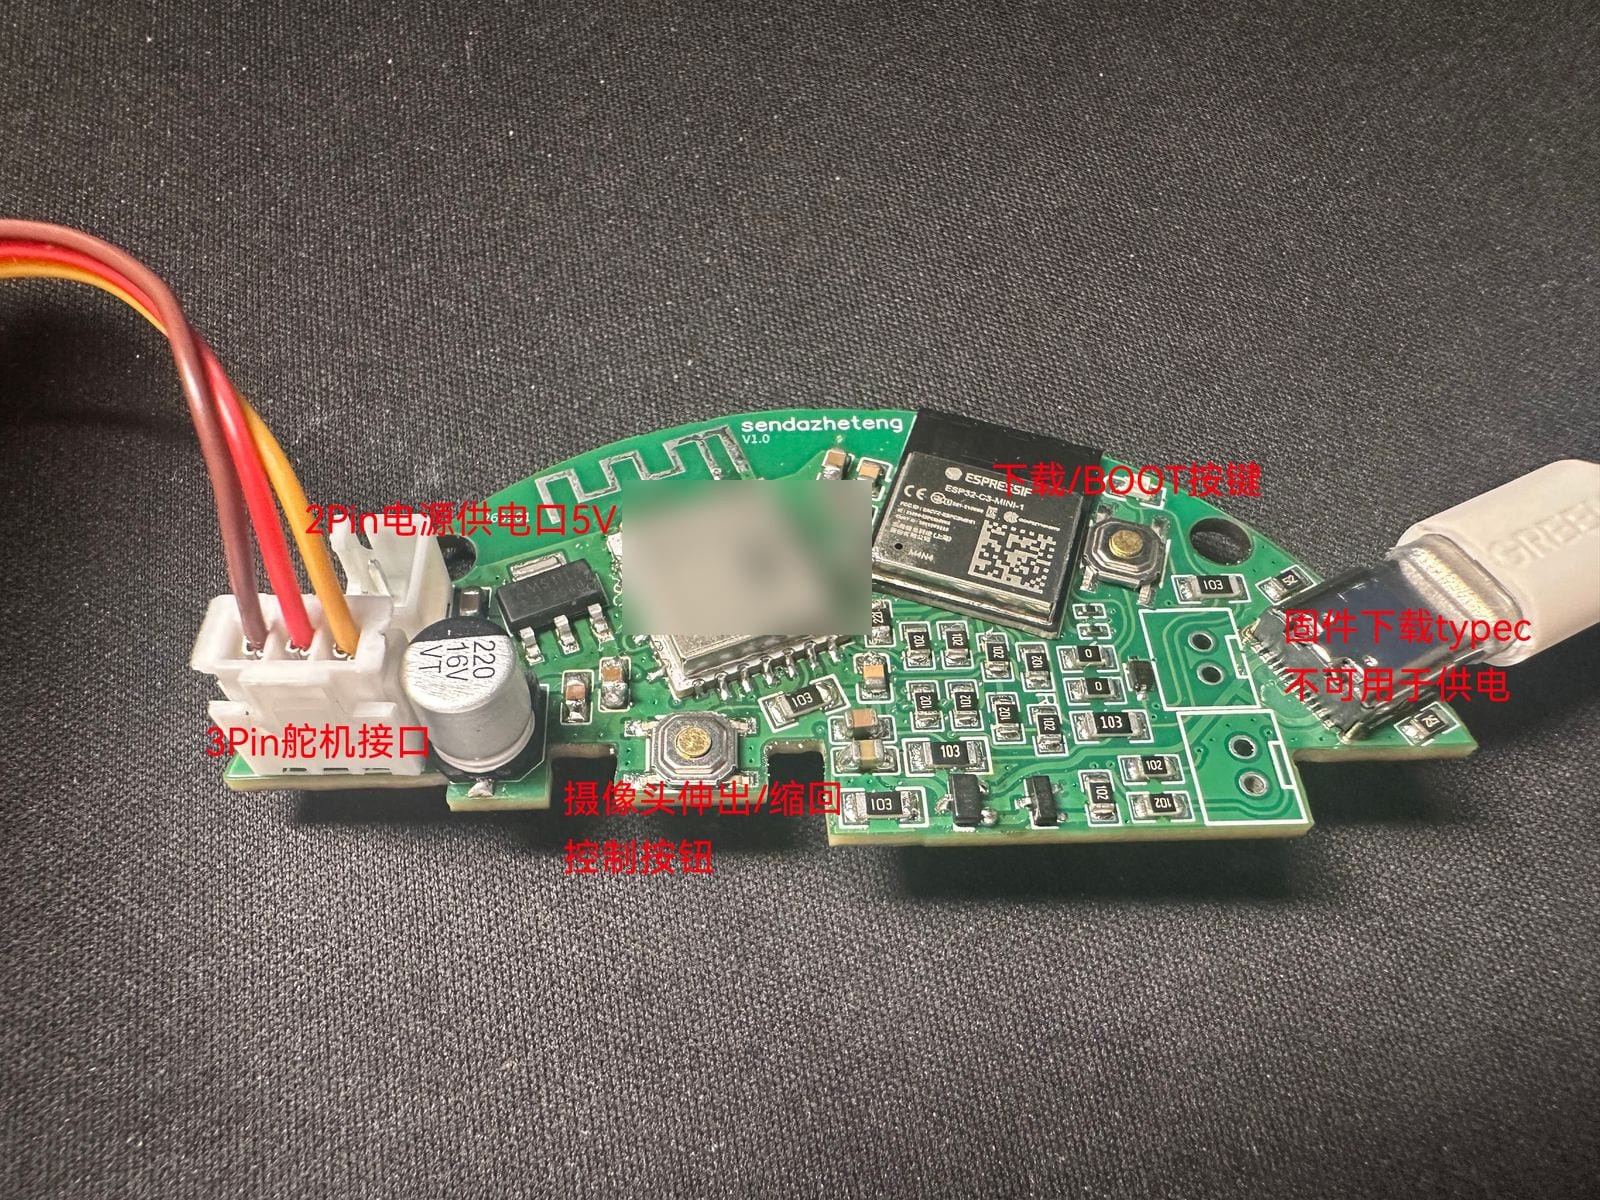
固件下载与烧录
- 按住电路板上靠近 Type-C 接口的按钮(BOOT/下载键)不要松开。
- 用 Type-C 数据线把电路板连接到电脑(务必是能传数据的线,非纯充电线)。
- 点击下方「连接设备」,在浏览器弹窗里选择出现的串口(通常是 USB-SERIAL / JTAG 设备)。
- 连接成功后点击「开始烧录」,等待进度走完;完成后松开按钮并重新上电即可运行。
SHA-256 校验值
也可不用浏览器烧录,自行下载后用 esptool / Flash Download Tool 从偏移 0x0 整片写入;刷写前请比对 SHA-256。
关于上方的文件预览:
- 3D 模型仅供在线预览零件外形,下载请以拓竹平台为准。
- 交互式 PCB 预览支持滚轮缩放、拖动平移、双击复位,并做了 BOM ↔ 焊盘双向高亮(点清单高亮对应焊盘、点焊盘高亮清单行),方便对照贴片与核对物料。板图为立创EDA 导出的 Gerber 实际渲染,位号与坐标取自导出的贴片坐标文件;板子按全功能版设计,清单已剔除米家版不焊接的位号(这些位置在板图上空焊),完整 BOM 以嘉立创开源工程中的原理图为准。
- 固件下载器(网页内烧录)操作:①按住电路板靠近 Type-C 的按钮(BOOT/下载键)②用数据线连电脑 ③点「连接设备」选串口 ④点「开始烧录」。它基于 Web Serial,只在 HTTPS 或 localhost 下可用。
四、制作步骤
步骤 0 · 下载固件
先用上方「固件下载」卡片把程序烧进电路板:按住靠近 Type-C 的按钮(BOOT/下载键)→ 数据线连电脑 → 点「连接设备」选串口 → 点「开始烧录」。
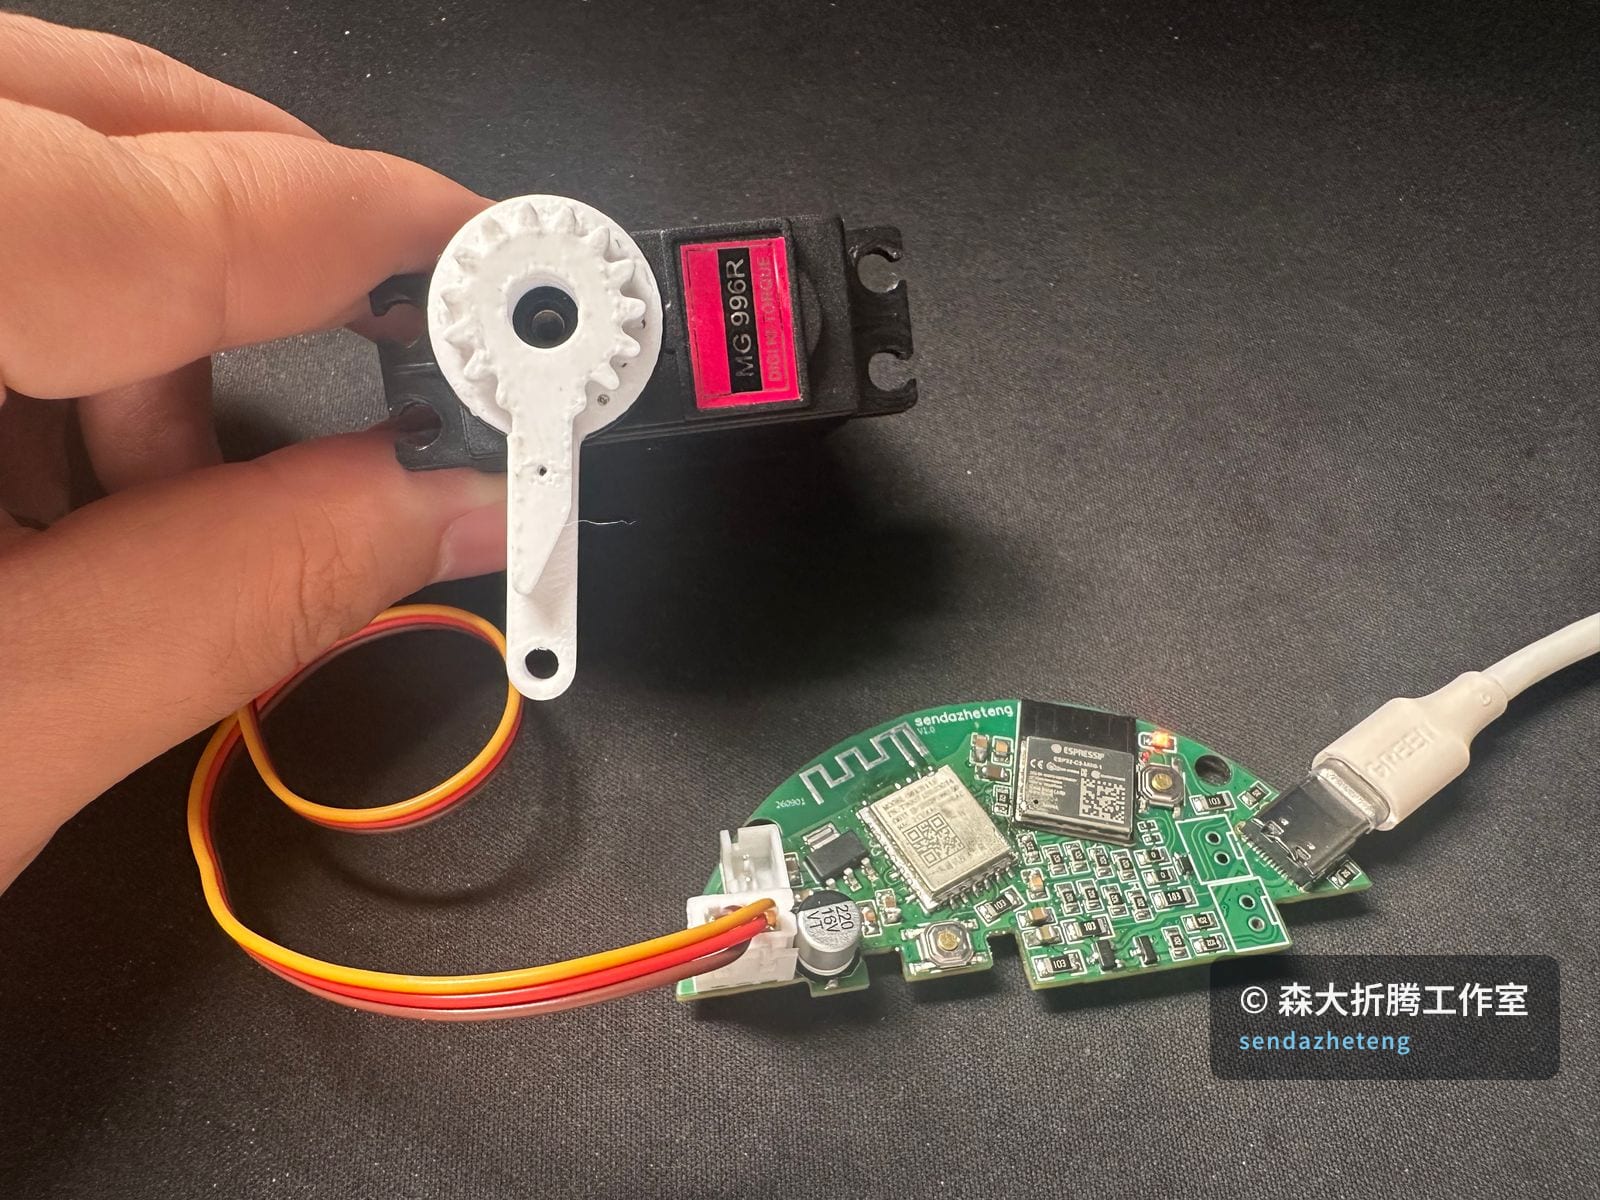
步骤 1 · 让舵机归位到「伸出」角度
- 把舵机接到电路板的舵机接口(J2),电路板接通电源。
- 点按米家模组旁的按钮,让指示灯点亮——此时舵机会自动动作,运行到伸出摄像头的角度并停住。
- 这一步之后舵机保持在该角度,后续机械装配都以它为基准。
步骤 2 · 装连接法兰与摆臂 1(关键方位)
- 把舵机自带的连接法兰与第一个齿轮摆臂连接(用 M1.7×4mm 法兰螺丝 4 颗)。
- 舵机出线朝左,把摆臂调整到垂直向下的方向再与舵机相连。
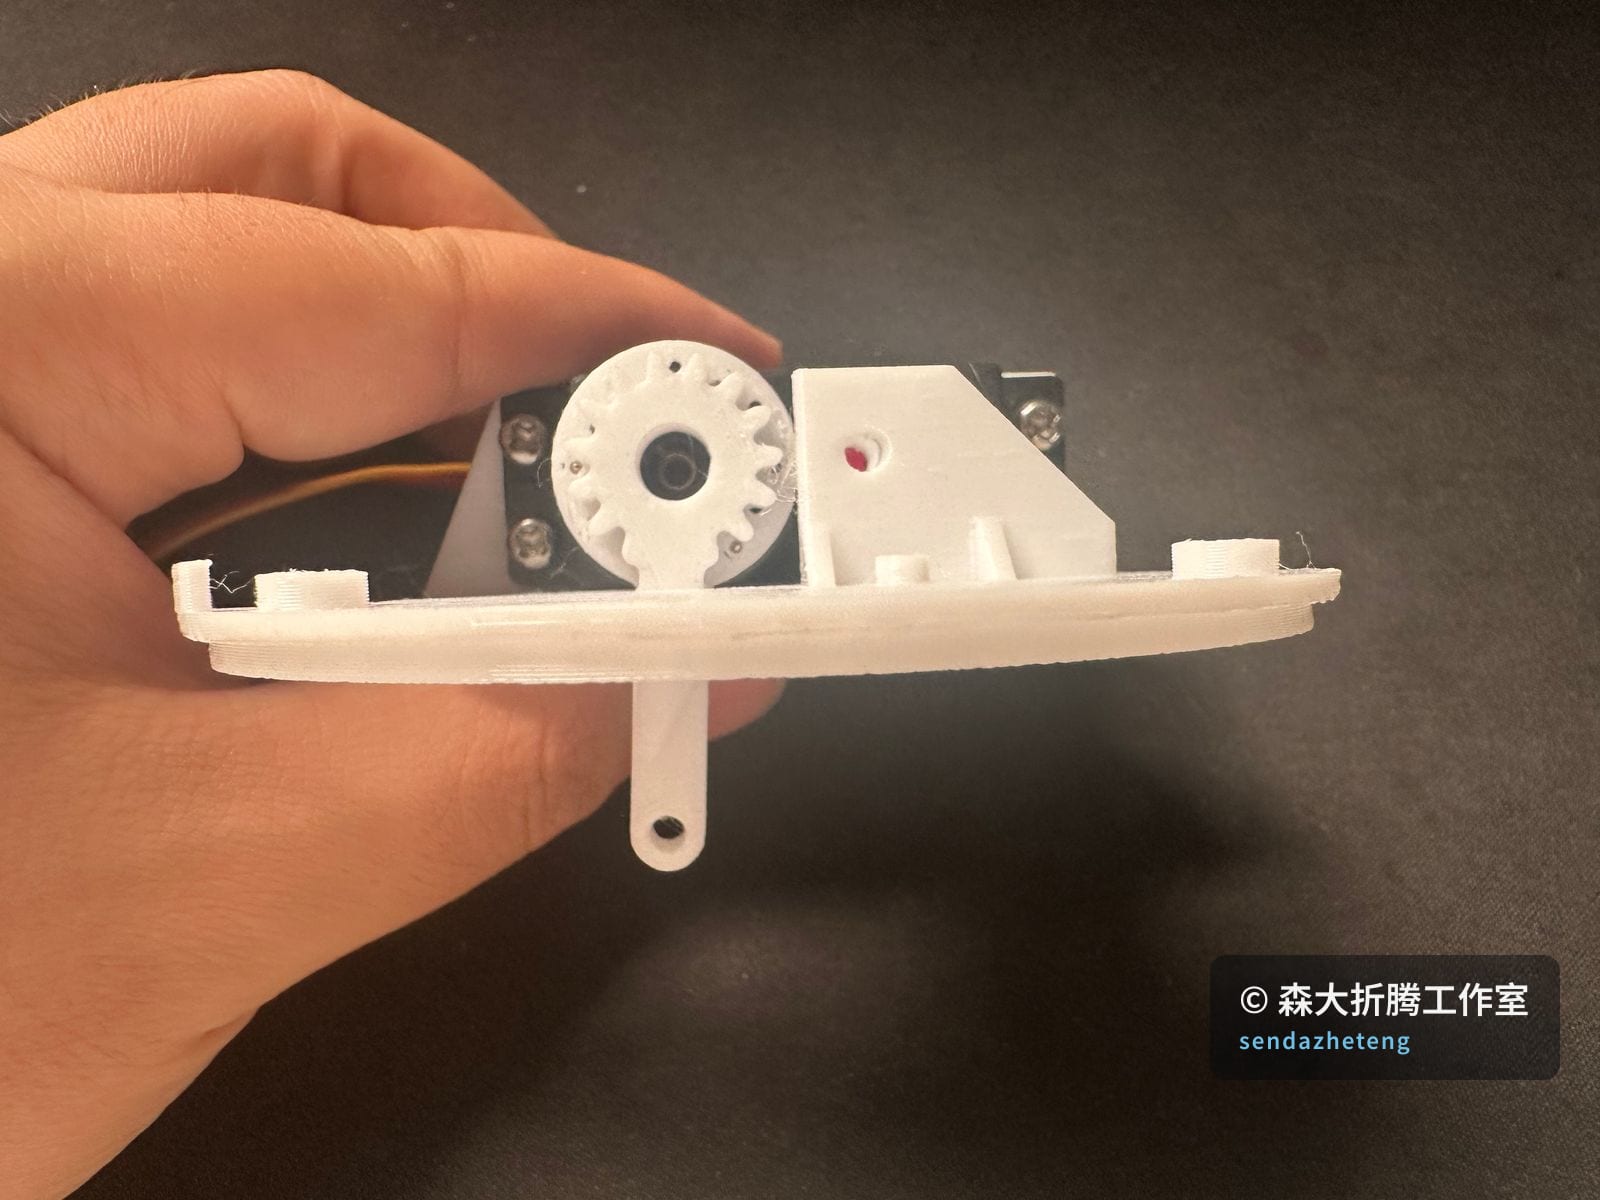
步骤 3 · 固定舵机到顶盖,装摆臂 2
- 用 M3×9mm 螺丝 4 颗(配 M3 防松螺母)把舵机固定在顶盖上。
- 把摆臂 2 也垂直向下安装到位。
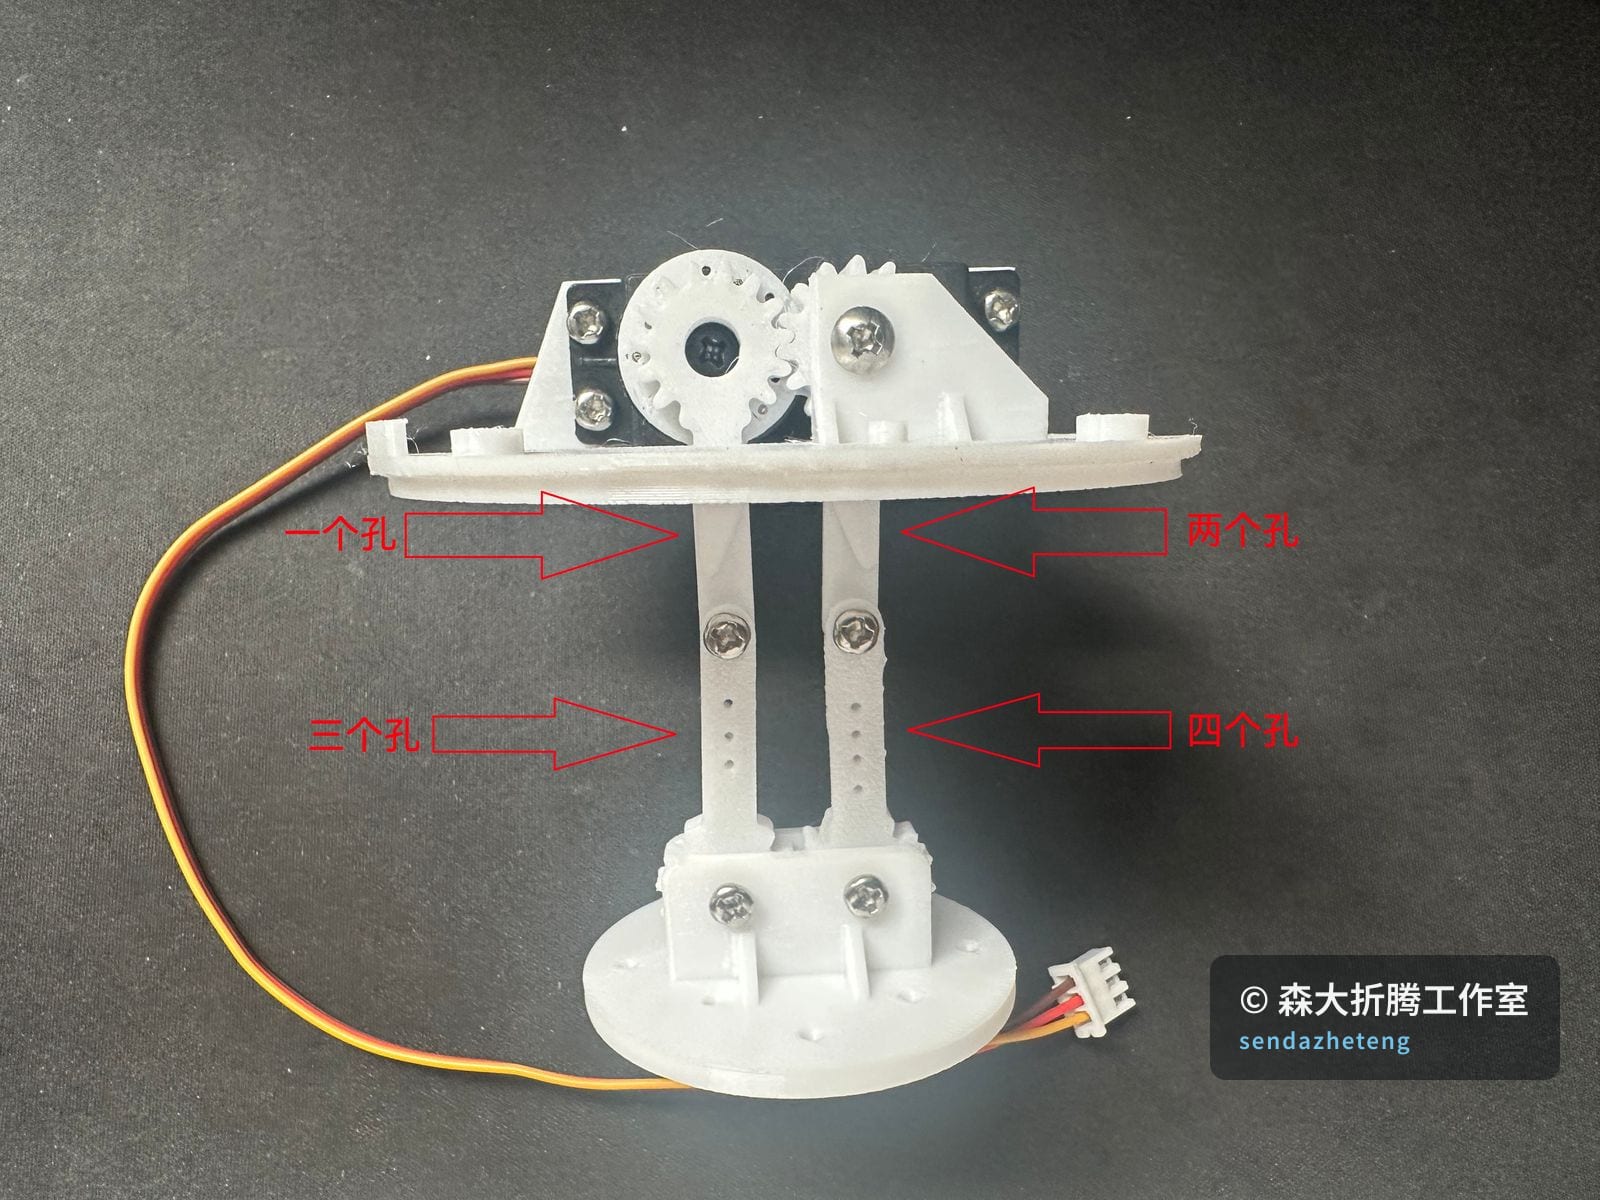
步骤 4 · 装摆臂 3、4 与齿轮
- 按装配顺序图,把摆臂 3、摆臂 4 依次安装到位,齿轮相互啮合。
- 顶部齿轮用 M3×14mm 螺丝 1 颗固定;底部齿轮用 M3×14mm 螺丝 2 颗固定; 摆臂之间用 M3×9mm + M3×11mm 各 1 颗连接;所有 M3 配防松螺母。
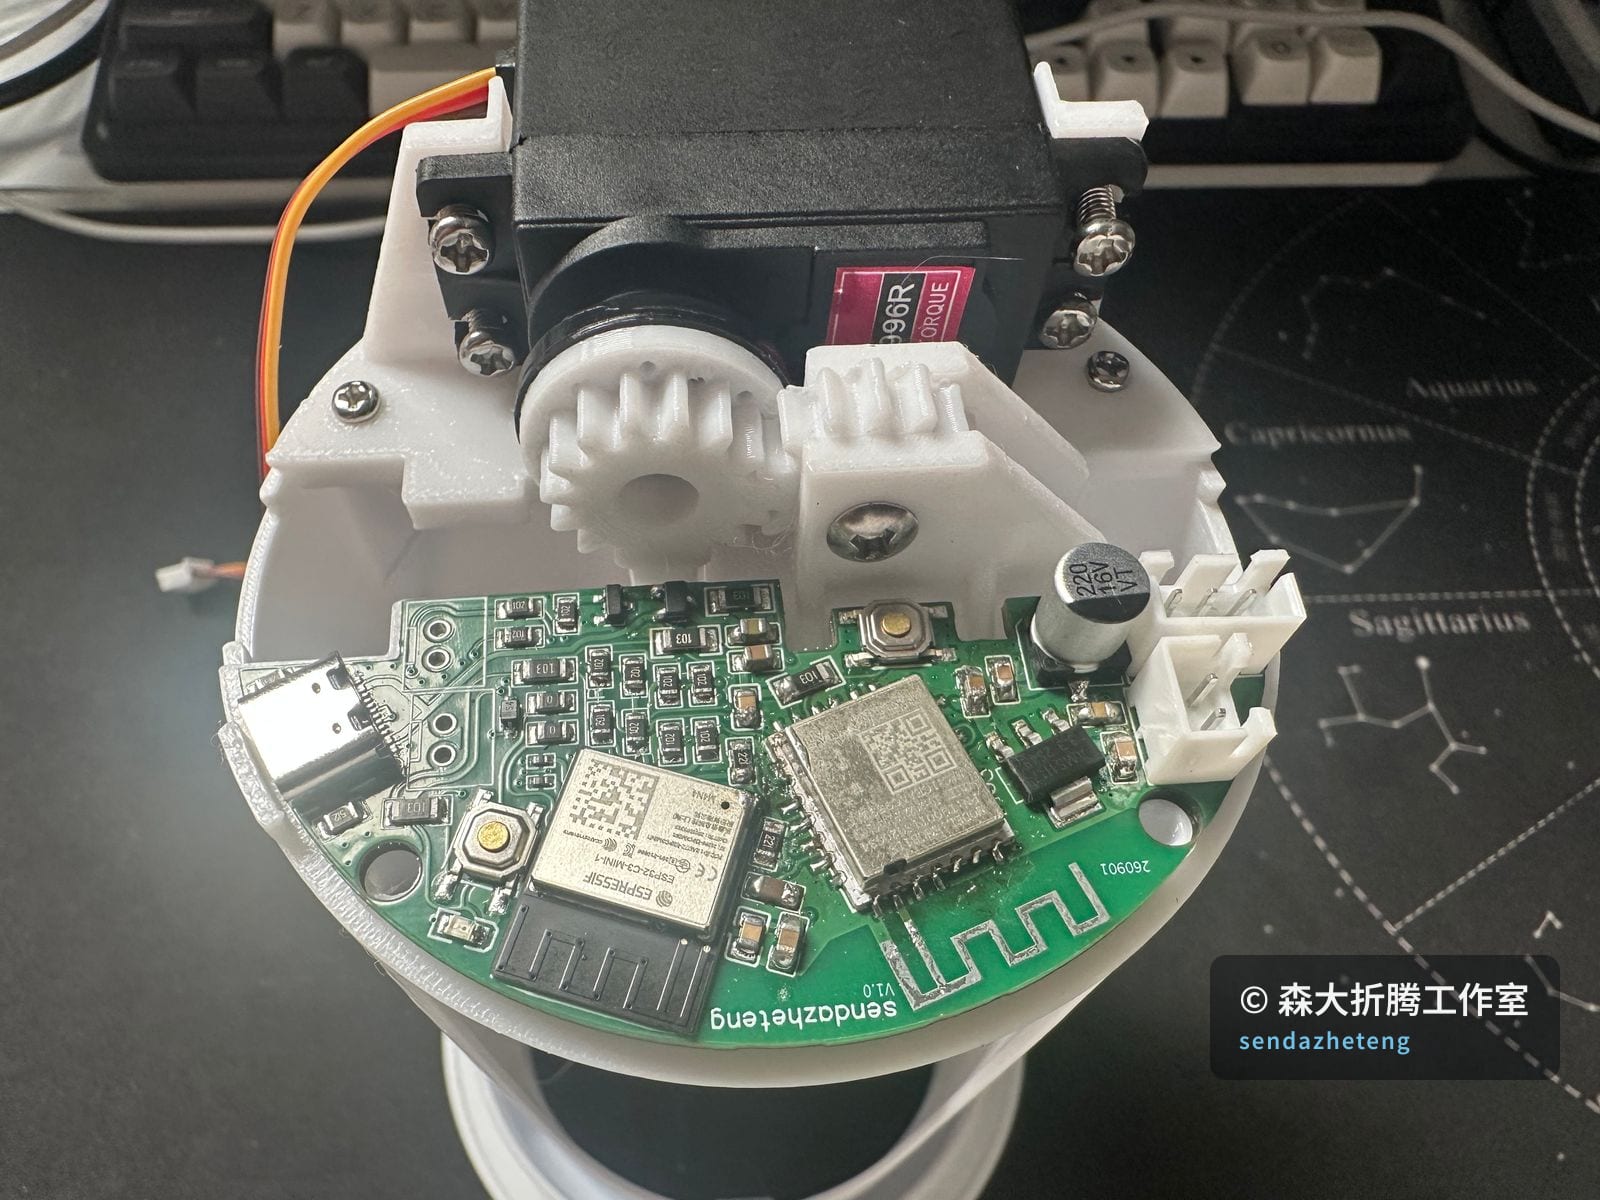
步骤 5 · 装电路板并扣 PCB 盖子
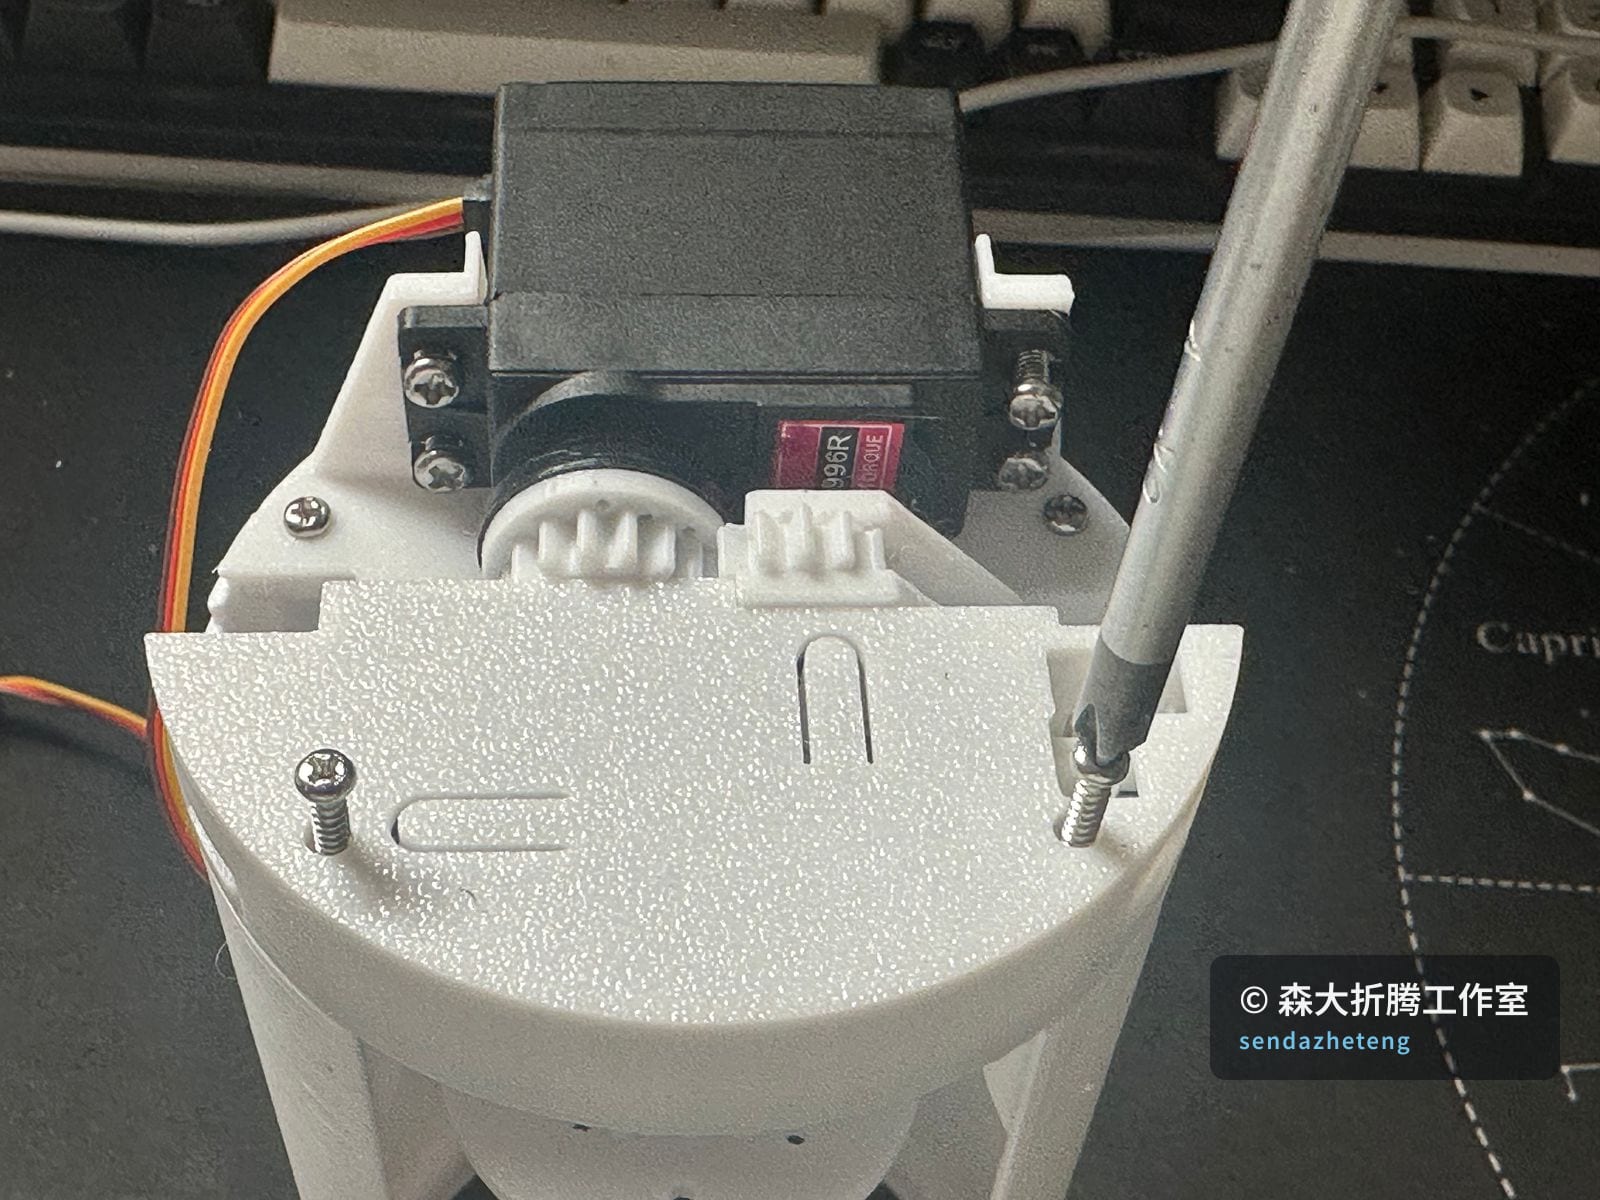
- 把电路板安装到位,扣上 PCB 盖子,用 M3×25mm 自攻螺丝打入固定。
- 顶盖用 M3×10mm 自攻螺丝紧固。
步骤 6 · 装弹簧片
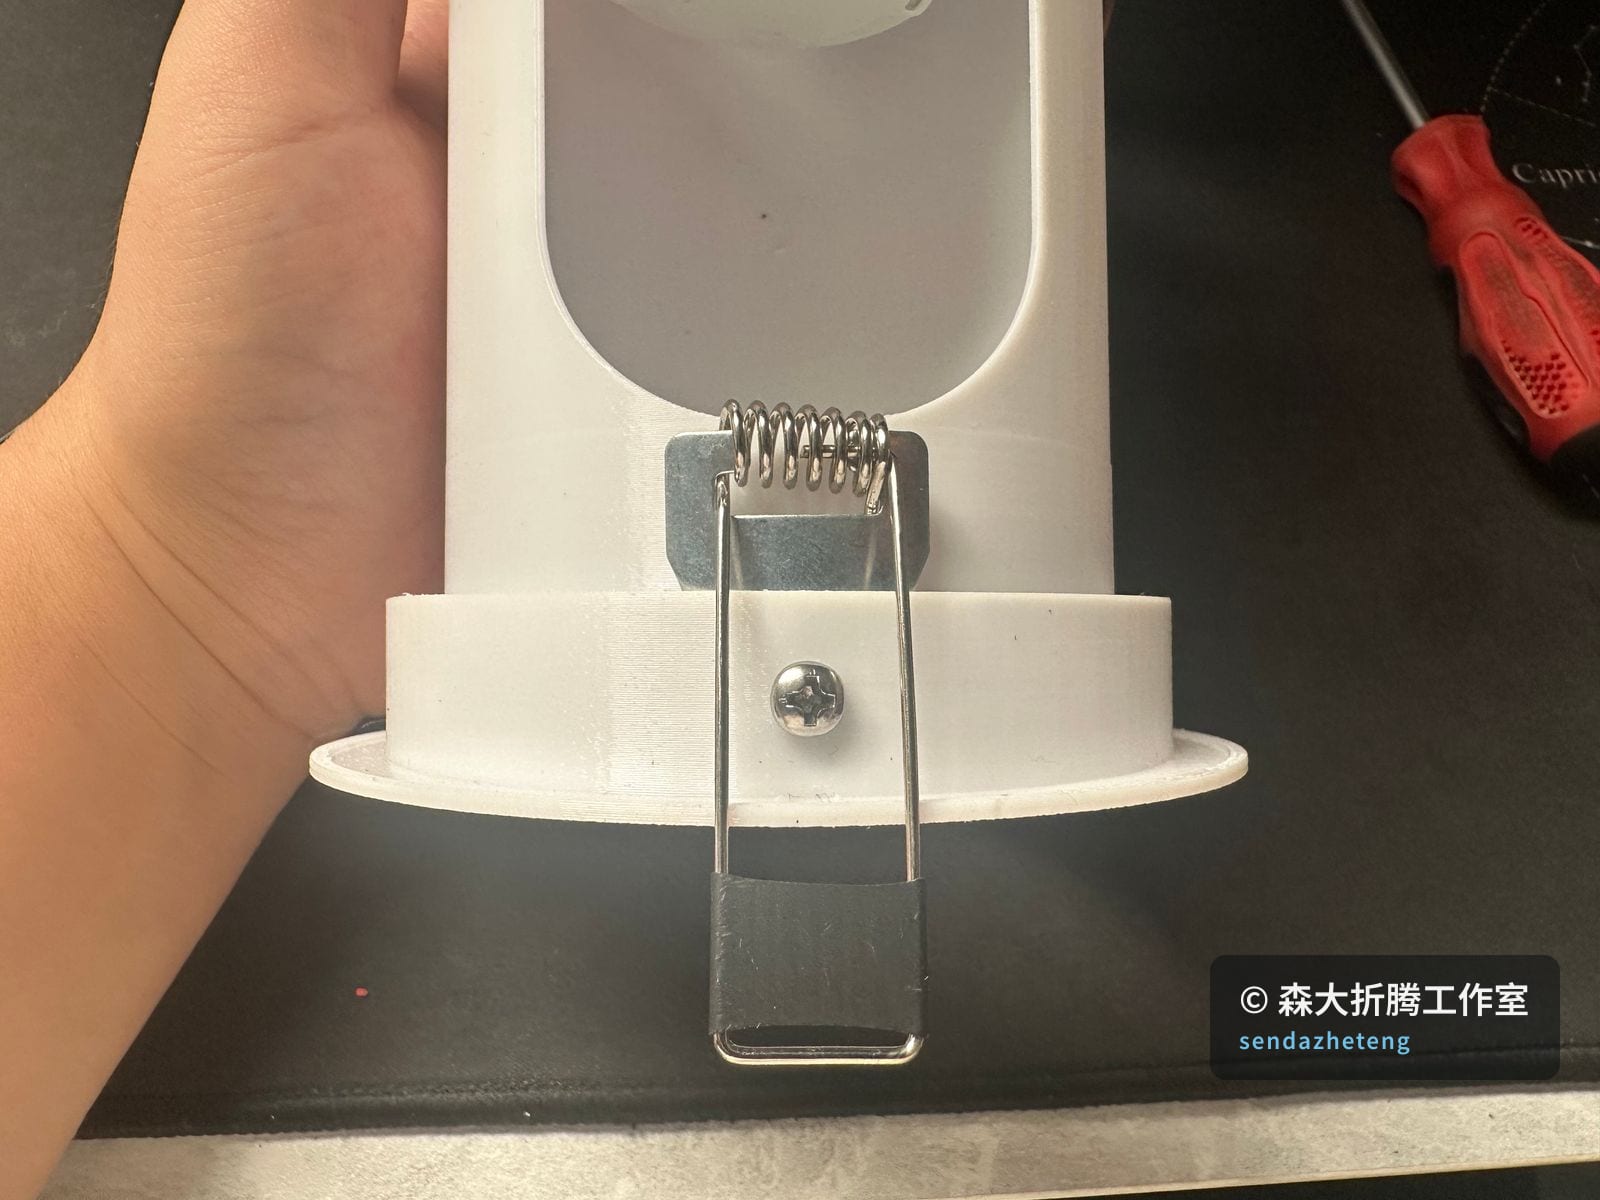
- 把 4 个射灯弹簧片塞入预留缝隙,用 M4×6mm 自攻螺丝拧入固定。
- 弹簧片的作用是把整个支架弹卡在吊顶开孔上,装好后从吊顶下方推入即可卡紧。
步骤 7 · 装入吊顶并测试
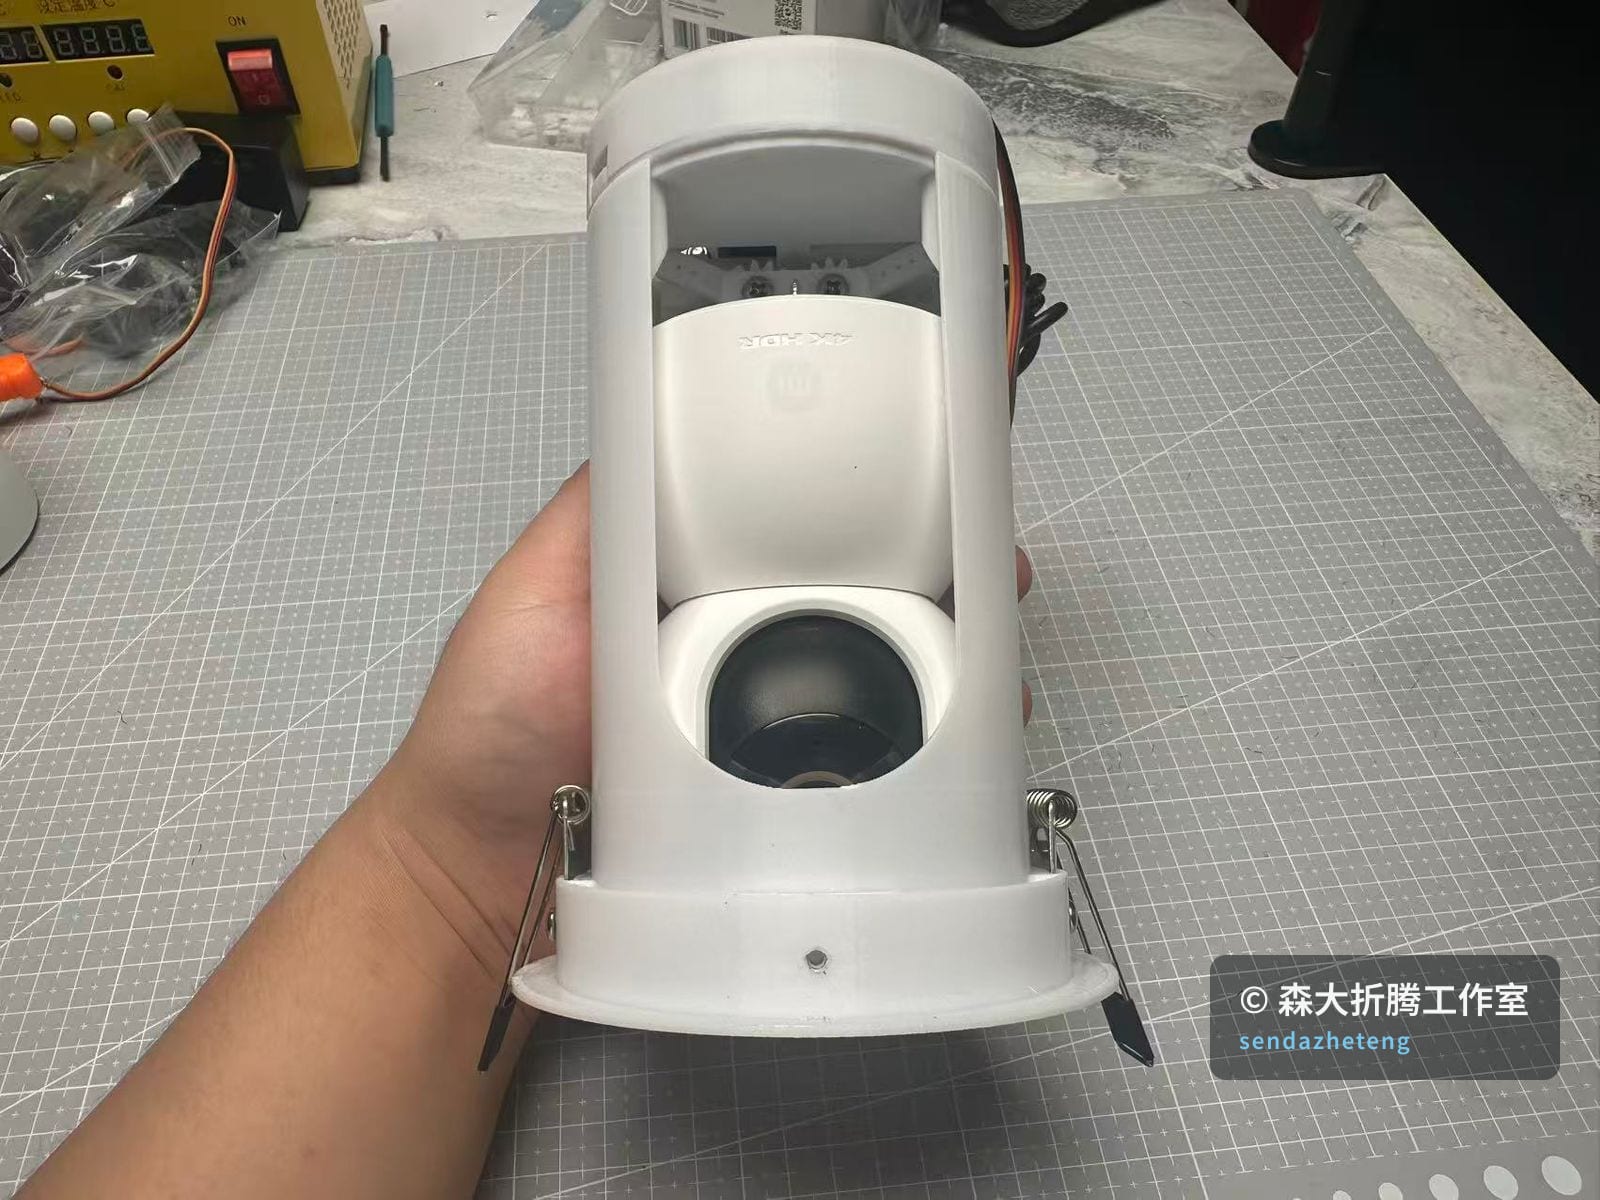
- 把支架放入吊顶开孔,弹簧片卡紧;接入米家 App 配网。
- 通过 App / 场景控制伸缩,确认摄像头能顺畅伸出到拍摄角度并收回。
五、注意事项 / 常见问题
- 舵机扭矩:务必用 ≥10KG·cm 的金属齿舵机;扭矩偏小会出现伸出到一半卡住、或负载摄像头后回位不准。
- 主体打印:主体不加支撑与裙边是刻意要求——加了会留痕、影响滑动配合与外观;若悬空打印有困难,优先调整摆放方向而非加支撑。
- 齿轮润滑:装配后可在齿轮啮合处涂少量润滑脂,伸缩更顺、噪音更小。
- 配网:指示灯点亮表示进入可配网/动作状态;按米家 App 提示添加设备即可。
- 安全:吊顶安装请断电操作,确认开孔尺寸与弹簧片卡紧力度,避免整机脱落。
六、许可证与致谢
本项目文档与源文件以 CC BY-NC-SA 4.0(署名-非商业性使用-相同方式共享)发布:可学习、可复刻、可二次创作,但不得用于商业目的,需署名并以相同协议共享。 引用的第三方开源内容(米家模组相关固件/协议、开源图标与字体等)遵循其各自许可证。 如需商用授权或购买配套套件,欢迎加微信洽谈。若复刻或改进,欢迎在拓竹 / 嘉立创平台反馈,或把二次创作也开源出来,让更多人能藏好这颗摄像头。